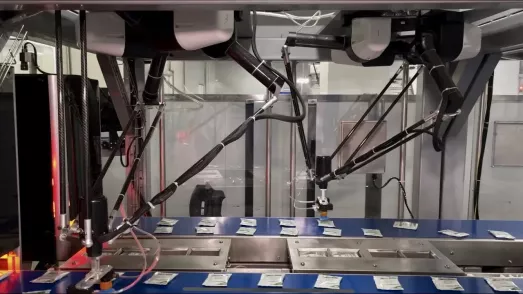
Un robot capaz de colocar hasta 200 objetos por minuto sobre una banda en movimiento, sin fatigarse ni perder precisión, es la razón por la que los robots Delta se convirtieron en un estándar en las industrias de empaque, alimentaria y farmacéutica.
El mercado global de robots Delta está valuado en USD 1,960 millones en 2025 y se proyecta que alcance USD 3,520 millones para 2033 (CAGR 7.62%), impulsado por la escasez de mano de obra en manufactura, la demanda de empaque de alta velocidad y la integración de visión artificial e IA para tareas de picking más complejas.
Entender qué es un robot Delta, cómo funciona y cuándo conviene usarlo es el primer paso para decidir si es la solución correcta para tu línea de producción.
¿Qué es un robot delta? Un robot delta es un robot paralelo compuesto por tres brazos articulados que conectan una base fija a una plataforma móvil mediante paralelogramos, permitiendo mover una herramienta con alta velocidad, precisión y ligereza, ideal para tareas de pick and place.
¿Qué son los robots Delta?
Los robots Delta constituyen una categoría de robot paralelo compuesta por bielas. Cada biela dispone de un sistema de actuación independiente, típicamente un servomotor con reductor.
El efector final se conecta a una plataforma móvil mediante al menos dos bielas, canalizando eficientemente la energía del servomotor y proporcionando mayor velocidad de movimiento y capacidad de carga relativa a su propio peso.
Un robot Delta consta de una base fija conectada a una plataforma móvil mediante extremidades articuladas.
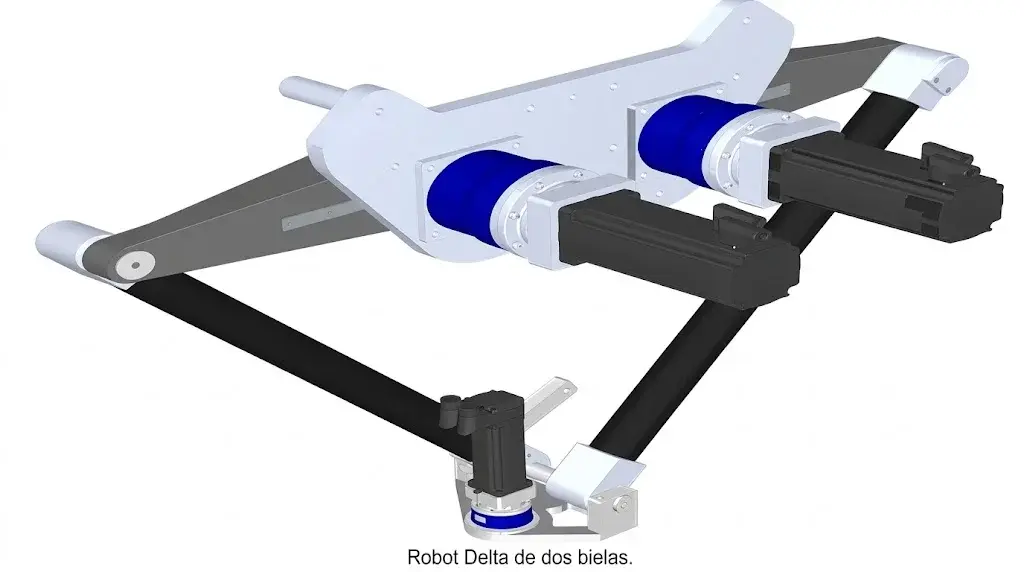
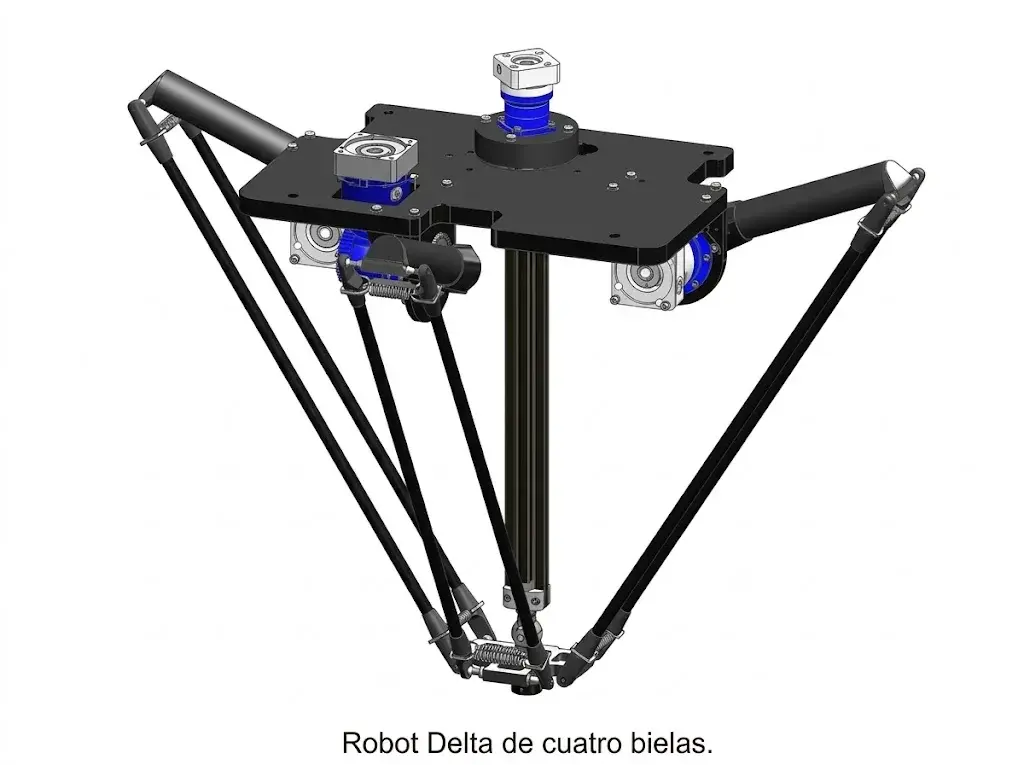
Los modelos actuales pueden tener hasta cinco grados de libertad y hasta 6 ejes, con bielas o cadenas cinemáticas basadas en paralelogramos, y pueden ejecutar hasta 300 movimientos por minuto.
Se usan ampliamente en aplicaciones de pick and place —recolección y colocación de piezas u objetos a alta velocidad.
Cómo funcionan los robots Delta
Los robots Delta suministran velocidad y aceleración sobre el efector final mediante brazos que actúan como interfaz entre la plataforma móvil y la base fija, aportando mayor rigidez y repetibilidad que un robot serial.
Una analogía útil: una cadena cinemática abierta (robot serial) es comparable a un solo brazo humano; para mayor fuerza o precisión usamos ambos brazos a la vez. Ese es, en esencia, el concepto de robot paralelo: la base fija actúa como el torso y la plataforma móvil como el elemento sujetado por ambos brazos.
Los tres brazos unen la plataforma móvil a la base, balanceando el centro de masa mediante un mecanismo de paralelogramo, y se conectan a la base fija mediante juntas universales.
Una pierna central tipo cardán transmite el movimiento de rotación generado por el motor en la base hasta la plataforma móvil.
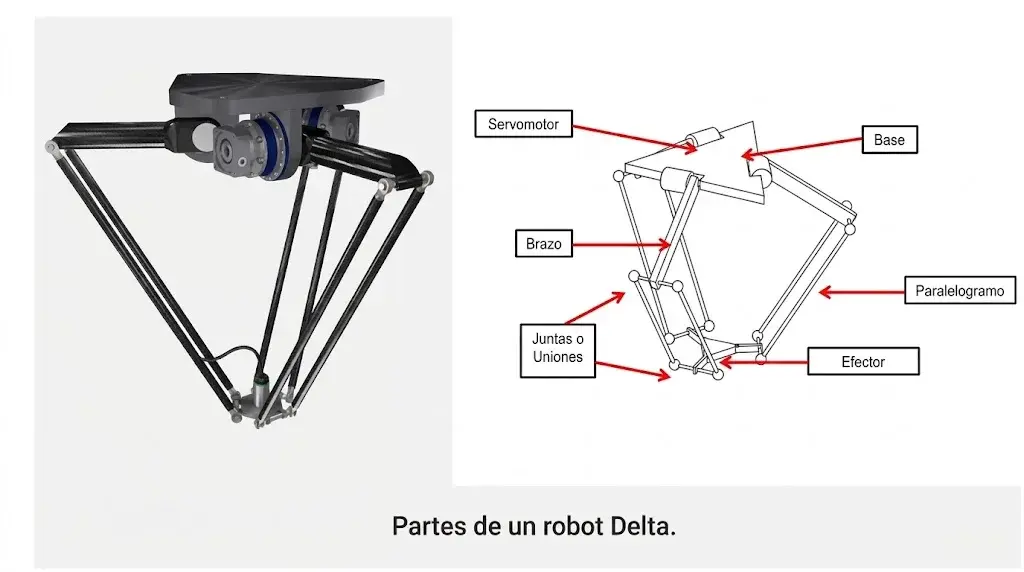
Componentes principales de un robot Delta:
Cuerpo o base: integra articulaciones principales, servomotores, reductores planetarios y electrónica.
Brazos mecánicos: actúan como bielas y desplazan el efector final manteniendo orientación paralela.
Efector final: punto donde se monta la herramienta de trabajo.
Grippers o pinzas de vacío: realizan la tarea de recolección según la aplicación.
Los robots Delta operan típicamente en células o líneas de producción, integrados con bandas transportadoras u otros sistemas que alimentan el material a manipular; forman parte de una celda de trabajo completa.
¿Estás evaluando integrar un robot Delta a tu línea de producción? Cotiza con un ingeniero de Urany y valida la solución para tu aplicación. → Solicitar cotización
Breve historia del robot Delta
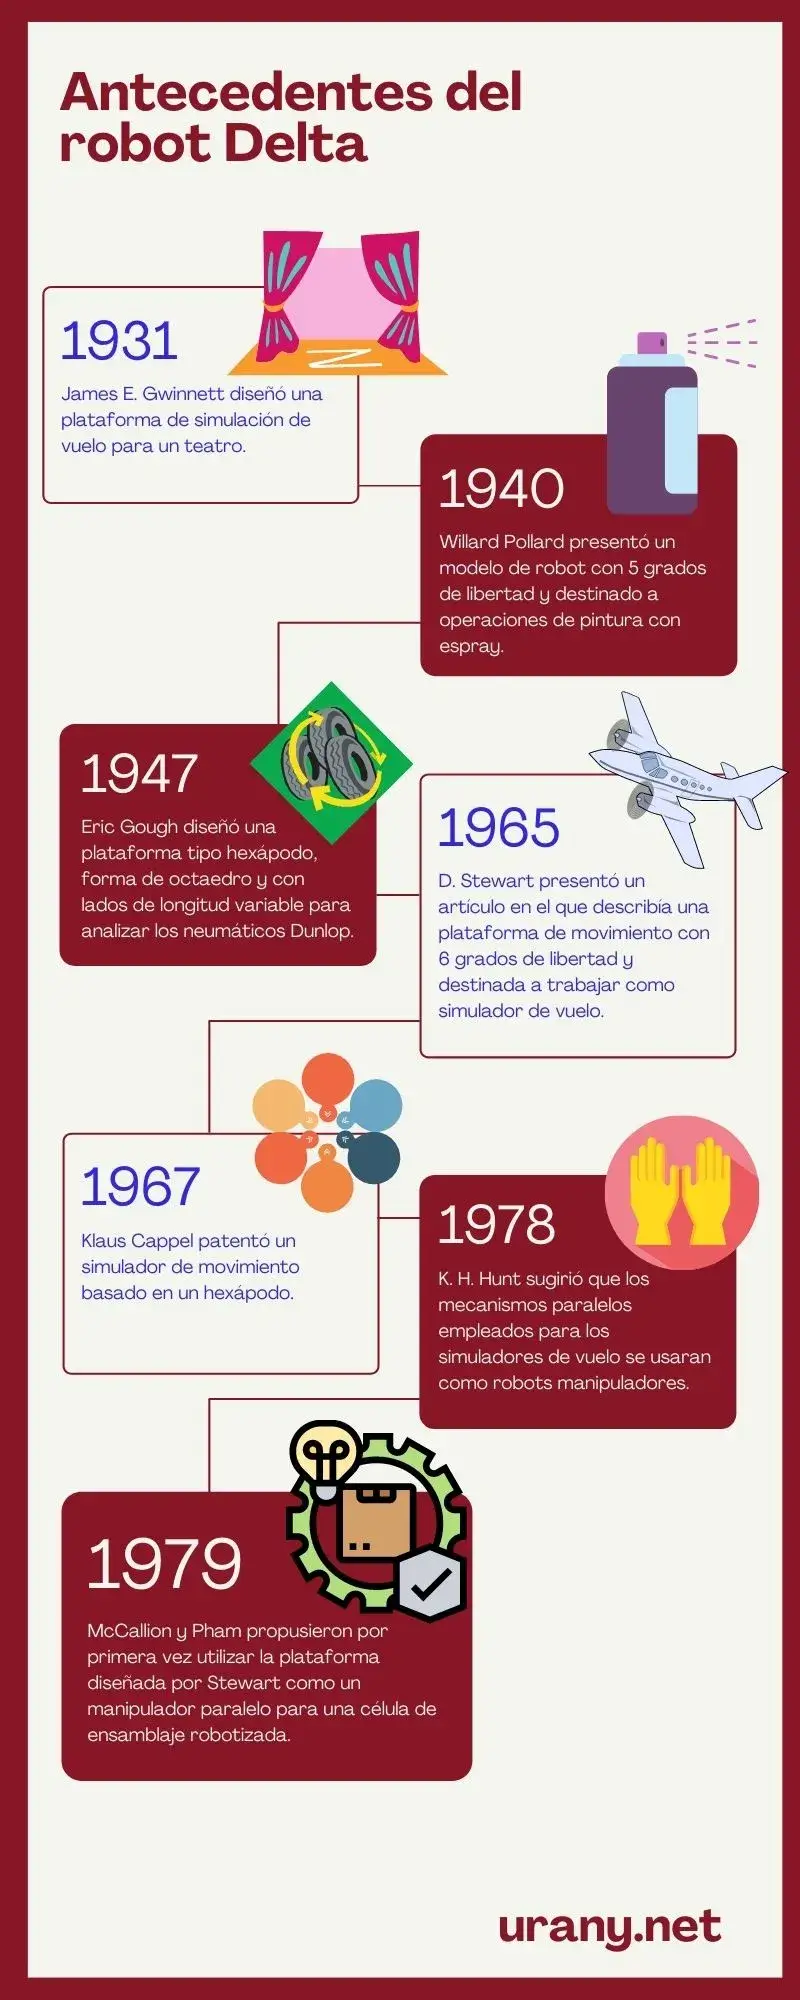
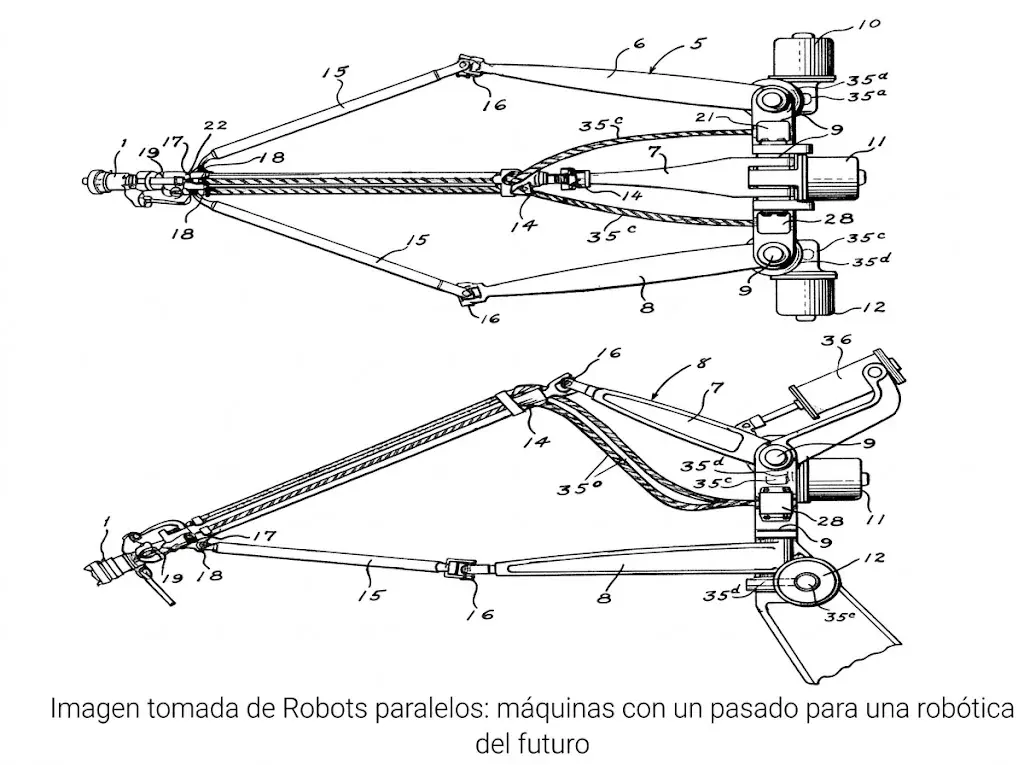
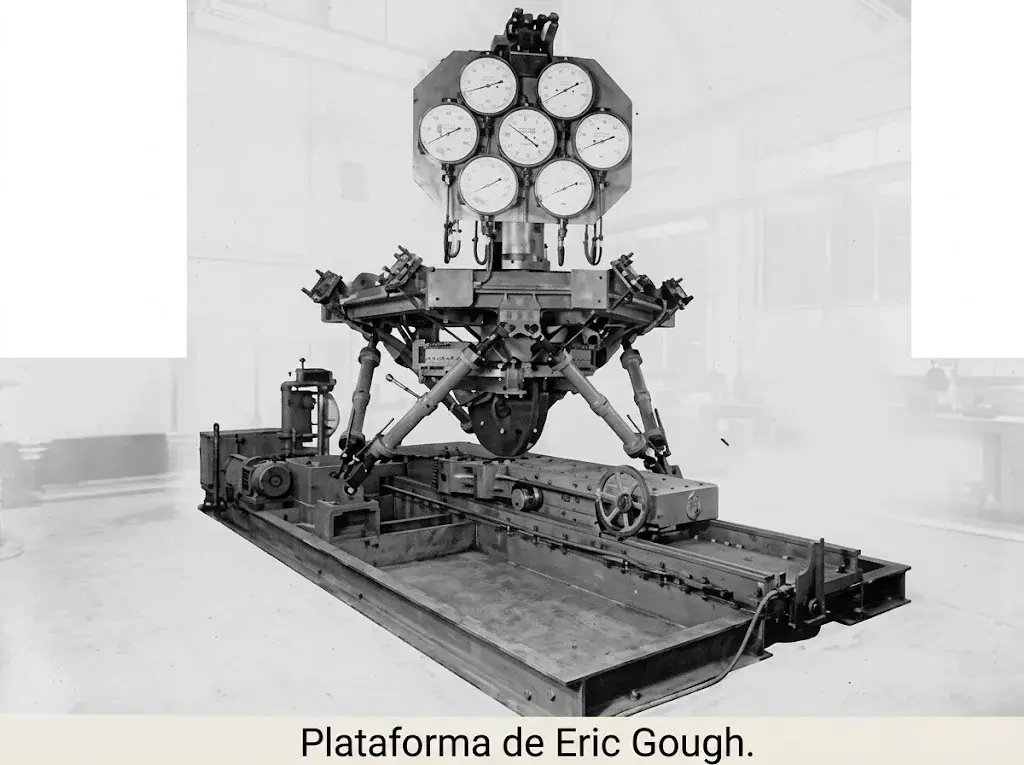
El concepto de manipulador paralelo tiene raíces antiguas: en 1931, James E. Gwinnett patentó una plataforma de simulación para teatro; en 1940, Willard Pollard propuso un robot de 5 grados de libertad para pintura por aspersión; en 1947, el Dr. Eric Gough diseñó una plataforma tipo hexápodo para analizar neumáticos bajo carga; y en 1965, D. Stewart formalizó la plataforma de movimiento de 6 grados de libertad para simuladores de vuelo, conocida como "plataforma de Stewart".
En 1978, K.H. Hunt sugirió usar estos mecanismos como manipuladores robóticos y, en 1979, McCallion y Pham propusieron utilizar la plataforma de Stewart en una célula de ensamblaje robotizada.
El robot Delta moderno fue inventado por Raymond Clavel, ingeniero mecánico de la EPFL (Escuela Politécnica Federal de Lausana), quien recibió la patente en 1985.
La motivación fue automatizar la colocación de bombones de chocolate dentro de sus paquetes, con piezas de apenas 10 gramos que exigían brazos ultraligeros.
El diseño utilizó tres brazos articulados con tres grados de libertad en traslación, dejando los componentes pesados del motor en la base y logrando un robot ligero y rápido.
Según la EPFL, hoy operan cerca de 10,000 unidades de robots Delta en el mundo, principalmente en embalaje. En 2011 Bosch presentó el "Delta Direct Drive", con aceleraciones superiores a las de generaciones anteriores.
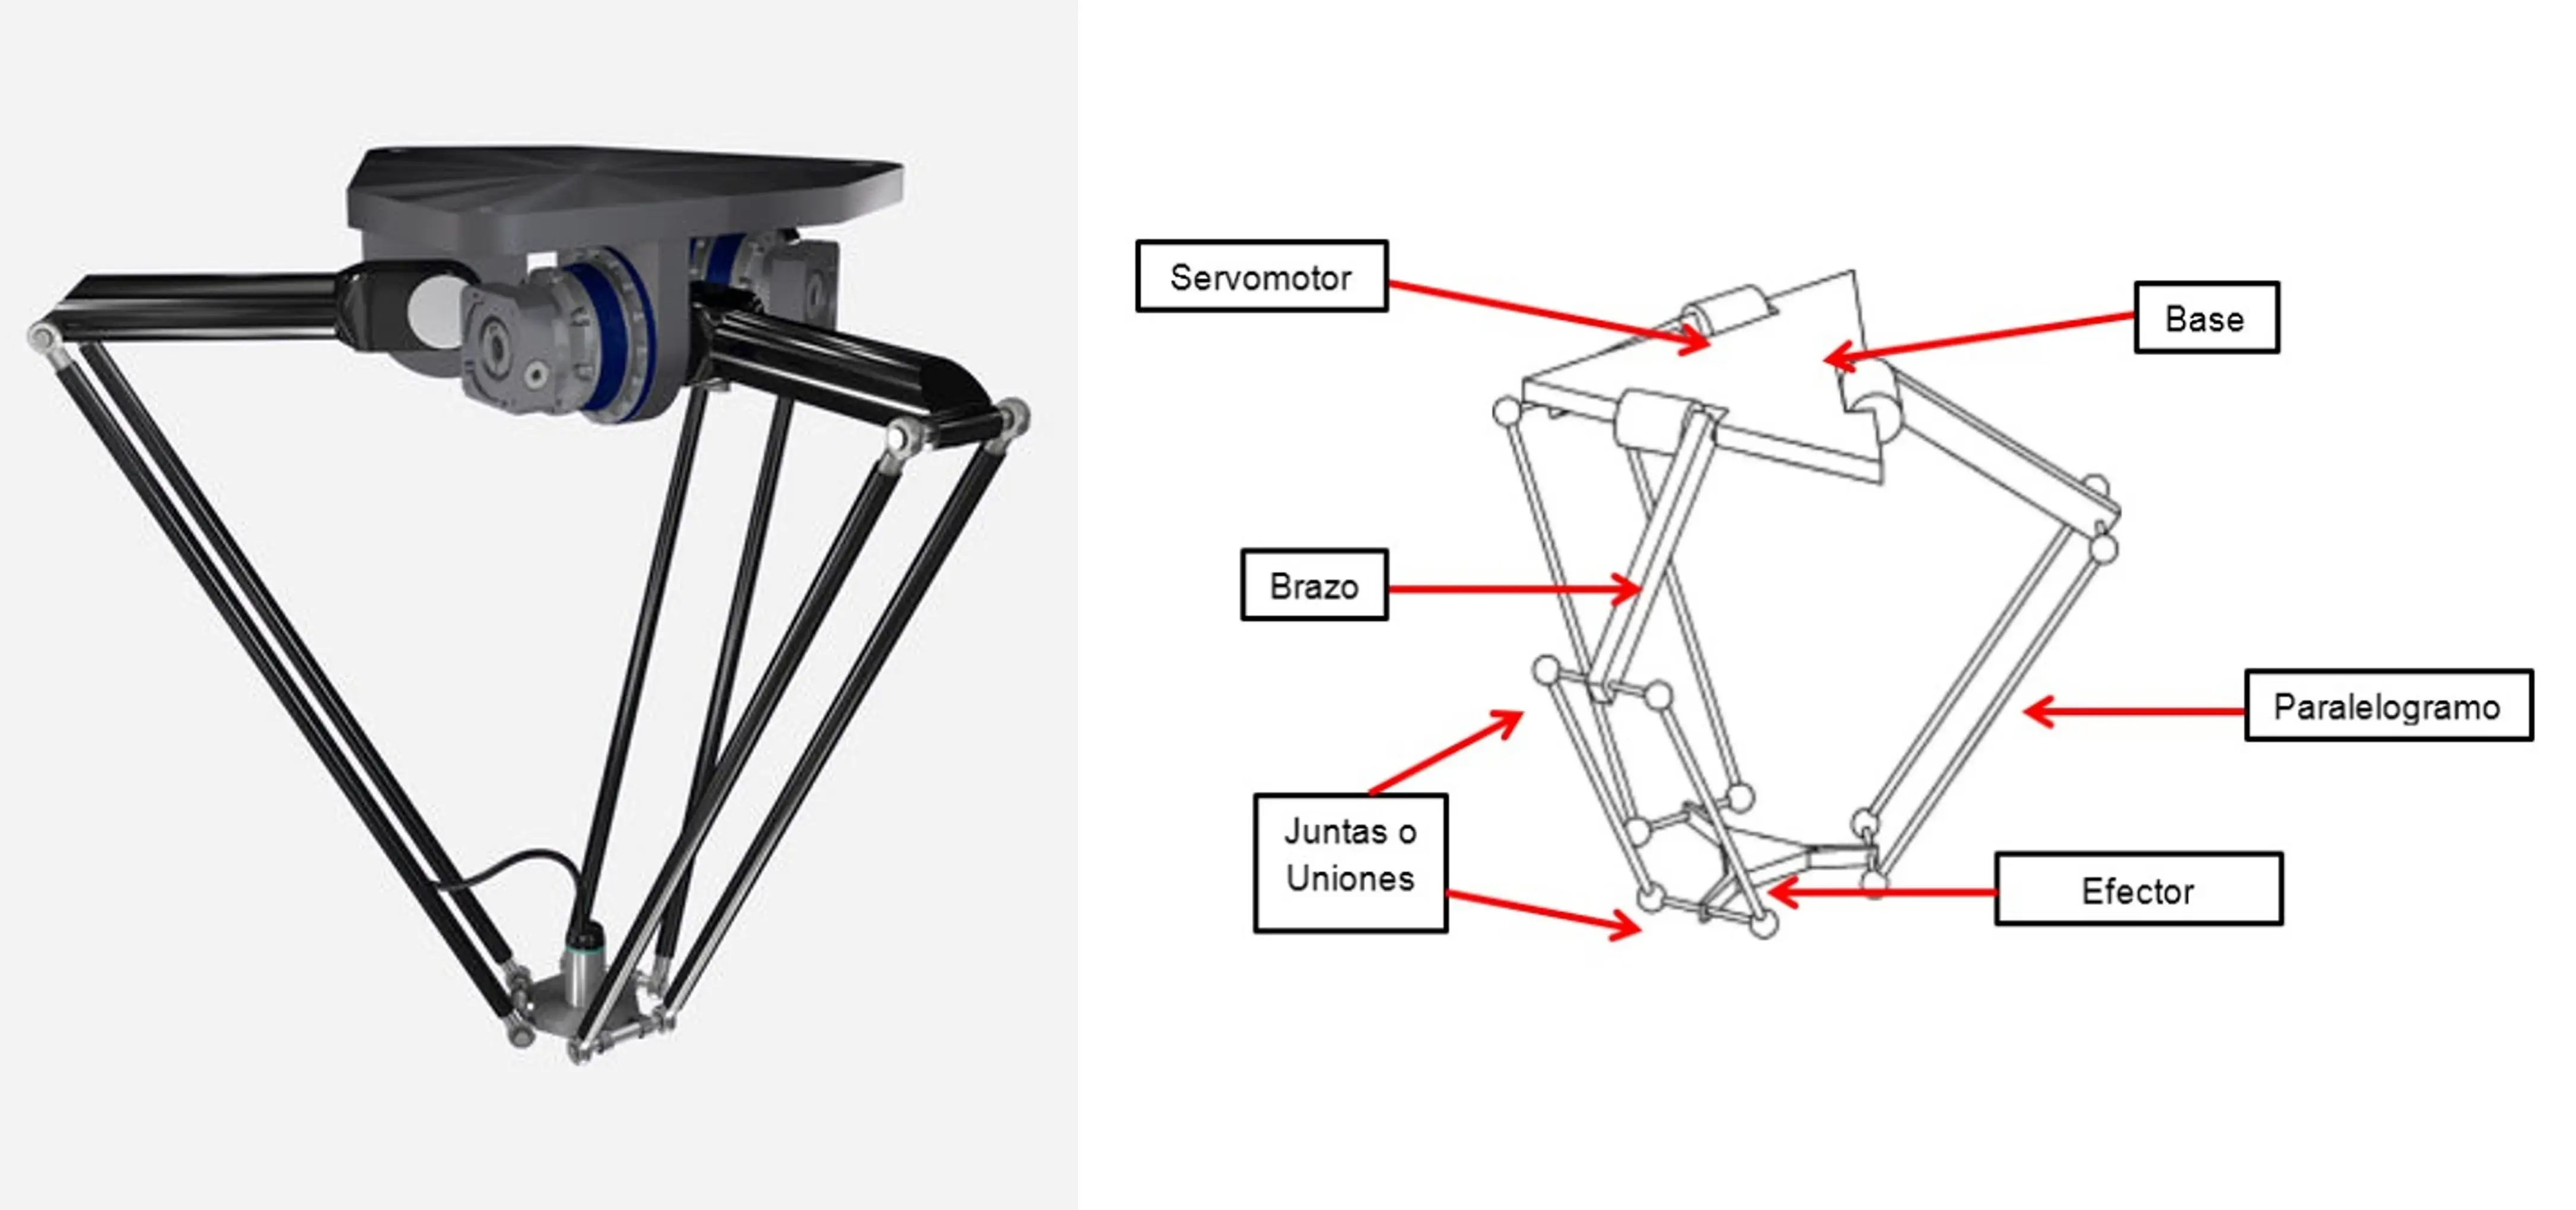
Partes de un robot Delta.
Es importante considerar que, los robots Delta operan en células o líneas de producción, por lo que, entre sus componentes deben contemplarse bandas transportadoras o sistemas que se encarguen de alimentar el material que el robot debe manipular.
¿Cuándo fueron creados?
Sin duda, la aproximación más rápida al funcionamiento de los robots Delta revelará fundamentos sobre geometría, concretamente, poliedros y sus aplicaciones. No obstante, en este blog apenas mencionaremos los antecedentes más inmediatos del siglo XX con el fin de convencerte de la valía de estos robots para las industrias actuales, según los intereses iniciales conforme a los cuales fueron propuestos, construidos y patentados.
- En la primera mitad del siglo XX, James E. Gwinnett diseñó una plataforma de simulación de vuelo para un teatro que quería ofrecer mejores experiencias de los espectáculos en escena. No obstante, este sistema patentado en 1931 nunca fue construido.
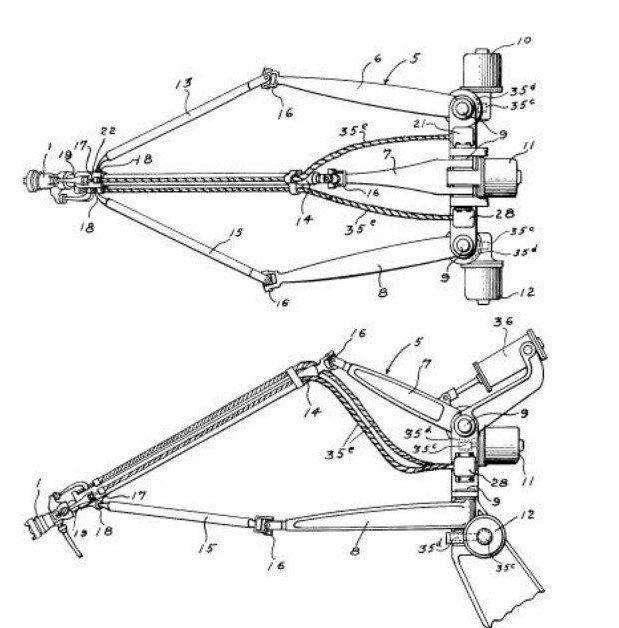
- En 1940, Willard Pollard presentó un modelo de robot con 5 grados de libertad y destinado a operaciones de pintura con espray. El diseño consistía en tres brazos de dos eslabones cada uno; los eslabones estaban unidos mediante articulaciones universales. Los tres actuadores de la base comandaban la posición del herramental; al mismo tiempo, la orientación era proporcionada por otros dos actuadores colocados en la base y que transmitían el movimiento al herramental mediante la rotación proporcional de cables flexibles.
- En 1947 el doctor Eric Gough diseñó una plataforma tipo hexápodo con forma de octaedro y con lados de longitud variable; esta tenía como finalidad analizar el comportamiento de los neumáticos fabricados por Dunlop bajo cargas aplicadas en diferentes ejes. En otras palabras, buscaba simular el proceso de aterrizaje de un avión para resolver problemas asociados con las cargas.
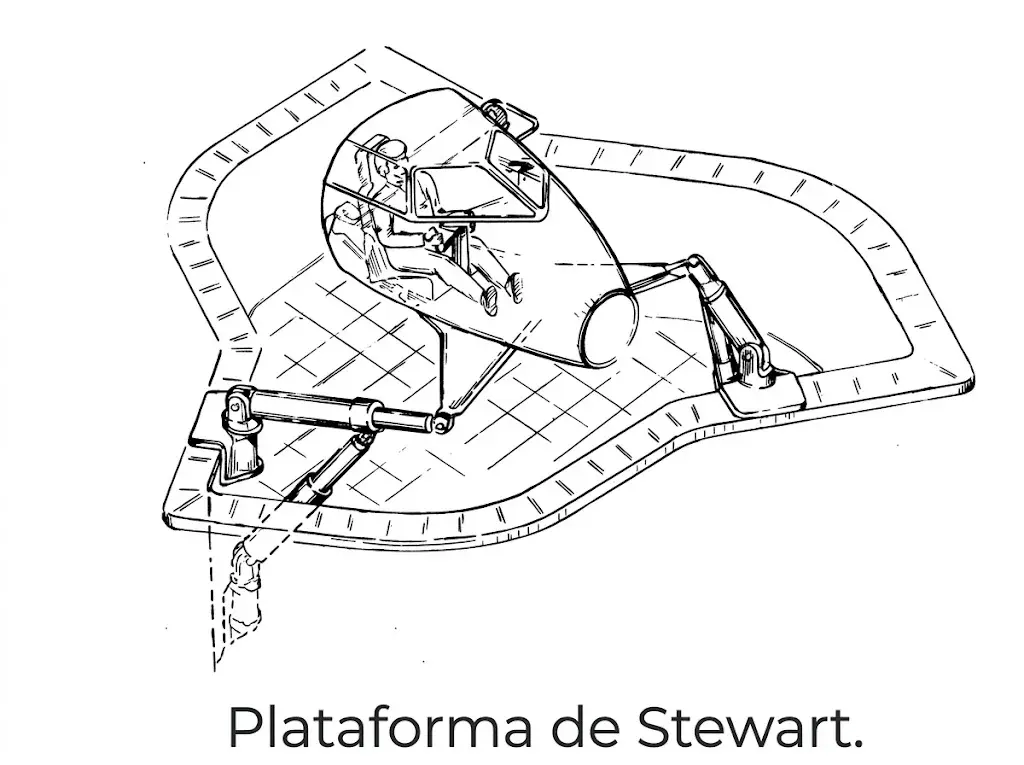
- En 1965, D. Stewart presentó un artículo en el que describía una plataforma de movimiento con 6 grados de libertad y destinada a trabajar como simulador de vuelo. Por su parte, Klaus Cappel patentó en 1967 un simulador de movimiento basado en un hexápodo. Ambos antecedentes dan lugar a la aportación de K. H. Hunt, quien sugirió en 1978 que los mecanismos paralelos empleados para los simuladores de vuelo se usaran como robots manipuladores; además, insistió en estudiar con mayor profundidad el potencial de los manipuladores paralelos para las aplicaciones robóticas con el fin de emplear sus ventajas en cuanto a rigidez y precisión.
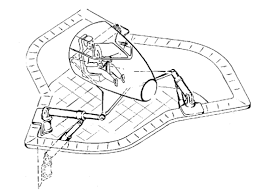
- En 1979 McCallion y Pham propusieron por primera vez utilizar la plataforma diseñada por Stewart como un manipulador paralelo para una célula de ensamblaje robotizada. Esta idea les surgió, principalmente, porque la posición del efector final es mucho menos sensible a los errores en comparación con los sensores ubicados en las articulaciones de los robots en serie. Dentro de este sistema paralelo, la rigidez garantiza que las deformaciones de los actuadores sean mínimas y contribuye, de esta manera, a lograr mayor precisión en el posicionamiento del manipulador.
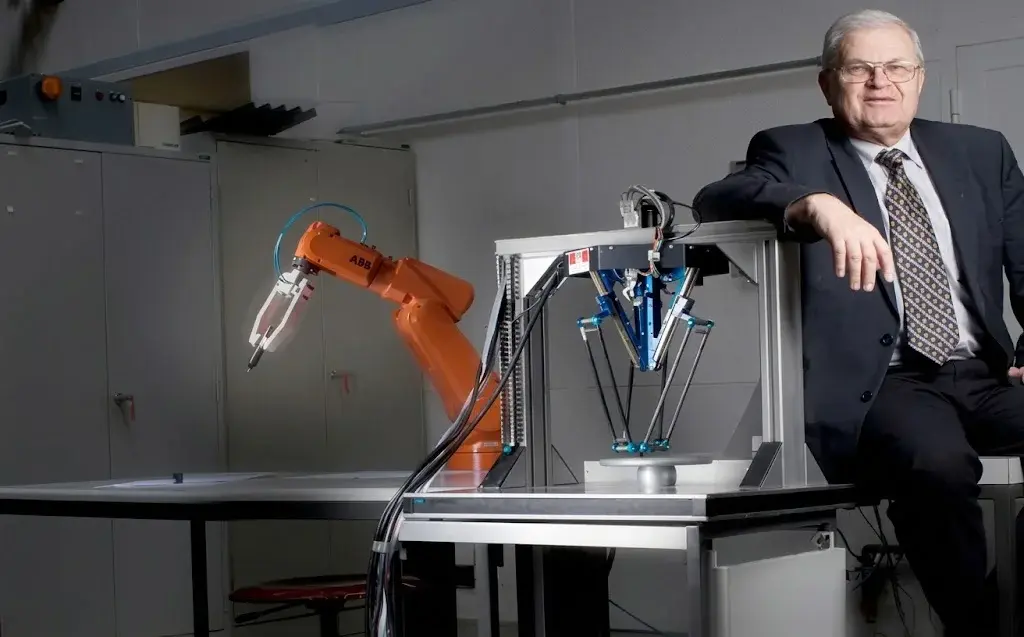
Sin perder de vista los antecedentes mencionados, la invención del robot Delta actual corresponde a Reymond Clavel y es fechada en 1985, año en que le fue otorgada la patente. Clavel consolidó la idea de utilizar paralelogramos para construir una estructura robusta con tres grados de libertad de traslación y un movimiento rotatorio. A esta estructura se le dio el nombre de robot Delta.
La idea concreta del diseño de los robots Delta es el uso de paralelogramos utilizados para que un eslabón de salida tenga una orientación fija con respecto a un eslabón de entrada. Al usar tres paralelogramos, la orientación de la plataforma móvil queda totalmente restringida; esto hace que dicha plataforma se traslade únicamente sobre los tres ejes del plano cartesiano.
Actualmente, la EPFL (Escuela Politécnica Federal de Lausana, ubicada en Suiza) afirma que existen cerca de 10 000 unidades de estos robots que están operando en todo el mundo, principalmente, en el sector del embalaje. Entre las últimas innovaciones de este tipo de robots, se encuentra el Delta Direct Drive, desarrollado en colaboración con Bosch y presentado en Dusseldorf, Alemania en el 2011. Este diseño se destaca porque consigue aceleraciones por encima de los 15 segundos.
¿Por qué son la mejor alternativa para la industria del embalaje?
Si te dedicas a la industria del embalaje o requieres garantizar la calidad de tu producto mediante una manipulación automatizada de este, los robots Delta se posicionan como la solución estándar y de gran eficiencia para ello. Esto se debe, en gran medida, al origen conforme al cual Clavel consolidó el diseño y funcionamiento de este tipo de robots hasta patentarlo.
Reymond Clavel realizó sus estudios en la EPFL y obtuvo el grado de ingeniero mecánico en 1973. El ámbito al que se dedicó durante 9 años fue el de la fabricación de máquinas de escribir para Hermes Precisa International. Con su especial interés en la automatización de procesos y su experiencia en el ámbito de la fabricación, regresó como profesor al EPFL para enseñar robótica y microingeniería; este fue el nicho que le permitió concebir la idea para construir un robot de alta velocidad. Dicho robot tenía el propósito de funcionar para una fábrica de chocolate.

¿Por qué no desarrollar un robot que pueda colocar, automáticamente, bombones de chocolate dentro de sus paquetes?”
EPFL, Reymond Clavel, creator of the Delta Robot, reflects on his career
Por qué los robots Delta dominan la industria del embalaje
Los fundamentos mecánicos del robot Delta crean una excelente relación carga admisible-peso propio: los accionamientos conectan directamente la base al efector final y actúan como elementos estructurales, permitiendo manipular cargas relativamente altas respecto a su propio peso, con alta eficiencia energética.
Características técnicas principales:
Alta rigidez y bajo peso, que se traduce en precisión superior a la de un robot en serie.
Actuadores en la base, que reducen la masa e inercia de los brazos y permiten mayor velocidad.
Aceleración: hasta 50 G en entornos experimentales y hasta 12 G en aplicaciones industriales típicas.
Rango de carga ideal: de 10 gramos a 1 kilogramo, excelente para ensamble, industria alimentaria y empaque.
Ventajas de incluir robots Delta en tu línea de producción
Productividad: pueden procesar hasta 3 objetos por segundo o 200 objetos por minuto.
Seguridad: ejecutan procesos repetitivos a alta velocidad, evitando lesiones por estrés repetitivo o fatiga y reduciendo la insatisfacción laboral asociada a tareas monótonas.
Ahorro de espacio: típicamente se montan en techo, liberando espacio de piso y facilitando su integración en celdas robóticas existentes.
Aplicaciones de los robots Delta
Aplicaciones tradicionales: embalaje y ensamblaje, industria alimentaria, electrónica, cosmética, farmacéutica y pick and place.
Aplicaciones especializadas más recientes: tareas de ultraprecisión a escala nanométrica, cirugía robótica remota, relojería, mecanizado de precisión, simuladores de vuelo, manipulación de grandes cargas y posicionamiento de antenas.
Parámetros técnicos clave para seleccionar un robot Delta
Antes de especificar uno, conviene evaluar:
Carga útil (payload): peso máximo por ciclo, dentro del rango típico de 10 g a 1 kg.
Área de trabajo (workspace): diámetro y altura que el efector final necesita cubrir.
Ciclos por minuto: determina si necesitas un robot Delta estándar o uno de alta velocidad.
Grado de protección IP: crítico en industria alimentaria o farmacéutica para resistir lavado a presión (washdown) y cumplir normas de higiene.
Grados de libertad: 3 GDL basta para pick and place simple; 4-6 GDL se requieren si se necesita orientación o rotación de la pieza.
Robot Delta vs. robot SCARA: ¿cuál elegir para tu línea?
Cuando la aplicación es pick and place de piezas ligeras, el robot SCARA es la alternativa que más se compara con el robot Delta.
Velocidad y carga: el robot Delta es superior en velocidad pura para piezas de 10 g a 1 kg (hasta 3 ciclos por segundo); el SCARA suele manejar cargas algo mayores con buena velocidad, aunque típicamente por debajo del Delta en piezas ligeras.
Área de trabajo y montaje: el Delta se monta en techo y cubre un área tipo domo invertido, liberando espacio de piso; el SCARA se monta sobre una base fija y su alcance es más cilíndrico, con mejor capacidad para inserción vertical ("peg-in-hole") gracias a su eje Z.
Si la prioridad es velocidad máxima en picking de piezas muy ligeras y liberar espacio de piso, el Delta suele ser la mejor opción. Si se requiere mayor alcance vertical, inserciones de precisión o cargas algo más pesadas, un SCARA puede ajustarse mejor. En Urany evaluamos ambas alternativas y otras soluciones de pick and place antes de recomendar una.
Tendencias 2026: visión artificial y robots Delta en la industria alimentaria
La integración de visión artificial e inteligencia artificial amplía lo que un robot Delta puede hacer: los sistemas modernos identifican y localizan objetos en movimiento sobre una banda con posición y orientación variables, ejecutando picking dinámico de alta precisión.
La industria alimentaria y de bebidas sigue siendo el segmento de mayor demanda, impulsada por la necesidad de empaque, clasificación y manejo de producto a alta velocidad. Le sigue la industria farmacéutica y de dispositivos médicos, con aplicaciones en empaque aséptico, manejo de viales y automatización de laboratorio, donde la combinación de velocidad, precisión y opciones de limpieza (IP69K) hace del robot Delta una opción natural.
.
Normativas técnicas vigentes
Al integrar robots Delta en una línea de producción, el proyecto puede alinearse con:
ISO 10218-1 e ISO 10218-2: requisitos de seguridad para robots industriales y su integración.
ISO/TS 15066: requisitos de seguridad para aplicaciones colaborativas, relevante si el robot comparte espacio con operadores.
IEC 60529 (código IP): relevante para especificar el grado de protección IP69K en aplicaciones alimentarias con lavado a presión.
Caso de aplicación: picking dinámico en línea de empaque alimentario
Un caso típico: productos individuales avanzan sobre una banda transportadora en posiciones y orientaciones variables y deben colocarse en charolas o empaques a un ritmo de varios cientos por minuto.
Un robot Delta, apoyado por visión artificial que localiza cada pieza en tiempo real, ejecuta el picking sin que el producto llegue en una posición fija predeterminada.
La clave está en la sincronización precisa entre la velocidad de la banda, el sistema de visión y los servomotores de cada brazo.
Cómo elegir el robot Delta correcto para tu línea
La decisión depende de la carga útil real del producto, el área de trabajo, los ciclos por minuto y las condiciones de higiene o protección IP del ambiente de producción.
En Urany ayudamos a las empresas industriales a evaluar esta decisión con respaldo de ingeniería especializada, considerando la aplicación real antes de recomendar una solución.
Lo que ofrece Urany en robots Delta y componentes relacionados
En Urany colaboramos con Weiss, empresa alemana líder en indexadores mecánicos y soluciones de automatización, y con Wittenstein, distribuidor exclusivo de reductores planetarios de precisión para servomotores — tecnología que integra los ejes de un robot Delta.
Si tu aplicación de pick and place no requiere específicamente un robot Delta, también contamos con soluciones de Pick and Place alternativas para tu línea de producción.
Contáctanos para recibir asesoría técnica gratuita y conocer la mejor solución de manipulación para tu aplicación: contáctanos.
Lleva la automatización de tu línea al siguiente nivel con Urany
Desde robots Delta hasta reductores de precisión Wittenstein: en Urany te ayudamos a encontrar la solución de manipulación correcta para tu línea de producción, con asesoría técnica gratuita. → Solicitar cotización · Ver catálogo de stock