El mercado global de motion control se valuó en USD 16.47 mil millones en 2025 y se proyecta que alcance USD 27.85 mil millones para 2034, con una CAGR del 6.1%, según Fortune Business Insights.
Detrás de este crecimiento existe una decisión fundamental en el diseño de cualquier máquina: ¿el sistema debe corregirse con base en lo que realmente está ocurriendo o basta con ejecutar una instrucción predefinida?
Esta es la diferencia entre un sistema de control de lazo abierto y lazo cerrado. Elegir correctamente influye directamente en la precisión, costo y confiabilidad de una máquina.
¿Qué es un sistema de control industrial?
Es el conjunto de sensores, controladores y actuadores que dirige el comportamiento de una máquina hacia un resultado deseado.
Un sistema de lazo abierto ejecuta una acción sin comprobar el resultado. Uno de lazo cerrado utiliza retroalimentación para comparar el resultado real con el esperado y corregirse.
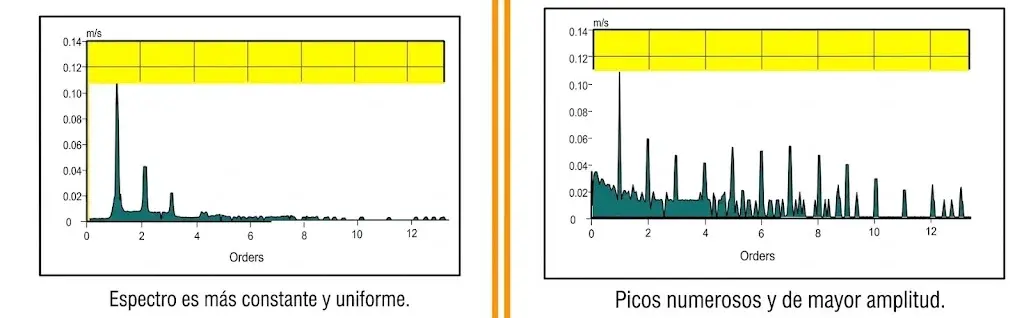
Muchos sistemas industriales se analizan bajo el supuesto de linealidad, que permite predecir matemáticamente su comportamiento.
Sus dos principios básicos son:
Proporcionalidad: al multiplicar la entrada por una constante, la salida cambia proporcionalmente.
Superposición: la respuesta ante varias entradas equivale a la suma de las respuestas individuales.
Estos principios facilitan el cálculo y dimensionamiento de motores, actuadores y sistemas de control antes de instalarlos.
Sistema de control de lazo abierto
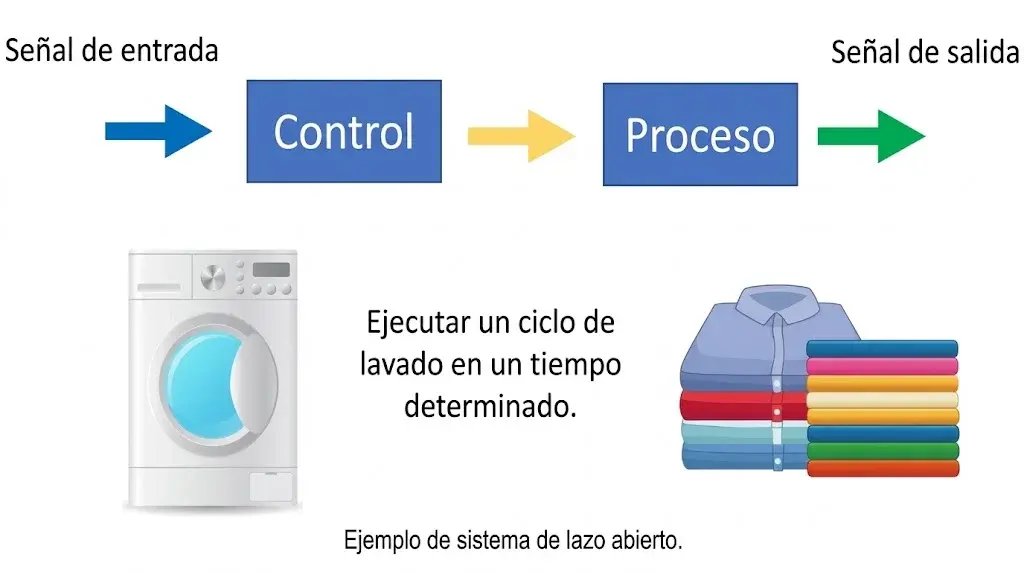
Un sistema de lazo abierto ejecuta una acción con base en una entrada predefinida, sin comprobar si la salida coincide con el resultado esperado.
Por ejemplo, una máquina que mueve un transportador durante un tiempo determinado sin medir su posición.
Ventajas:
Menor costo y complejidad.
No necesita sensores de retroalimentación.
Es sencillo de diseñar y mantener.
Funciona bien cuando las condiciones son estables y predecibles.
Principal limitación: no puede detectar ni corregir variaciones causadas por carga, fricción, desgaste u otras perturbaciones.
Sistema de control de lazo cerrado
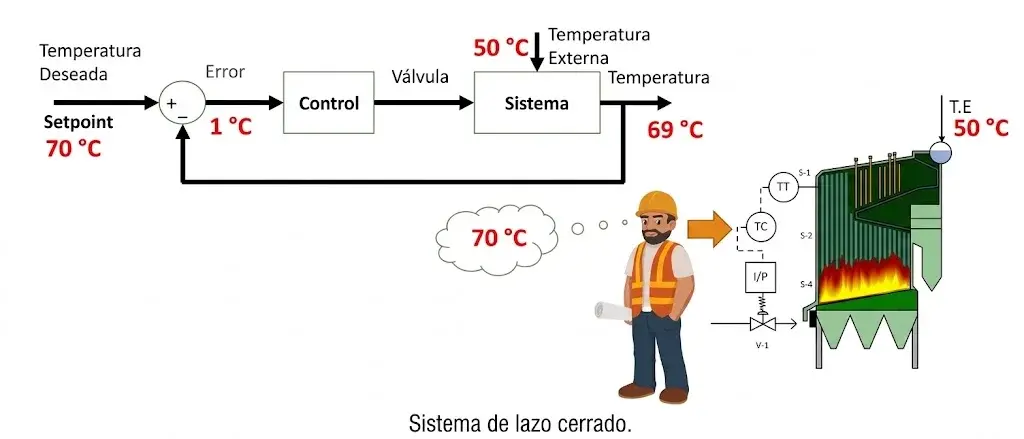
Un sistema de lazo cerrado compara continuamente la salida real con el valor deseado y utiliza el error para realizar correcciones.
Para ello requiere un sensor de retroalimentación, como un encoder, que informa al controlador sobre la posición o velocidad real.
Ventajas:
Mayor precisión y estabilidad.
Compensa variaciones de carga y fricción.
Permite posicionamiento preciso y repetible.
Es fundamental en automatización industrial de precisión.
Lazo abierto vs. lazo cerrado: comparación directa
Característica | Lazo abierto | Lazo cerrado |
|---|---|---|
Retroalimentación | No | Sí |
Precisión | Baja-media | Alta |
Costo de componentes | Menor | Mayor (requiere sensores) |
Complejidad de diseño | Baja | Media-alta |
Respuesta a perturbaciones | Nula — no las detecta | Se corrige automáticamente |
Mantenimiento | Simple | Requiere calibración de sensores |
Aplicación típica | Procesos simples y predecibles | Posicionamiento de precisión, robótica, servosistemas |
¿No sabes qué sistema necesita tu máquina? Cotiza con un ingeniero de Urany y valida la selección antes de comprar. → Solicitar cotización
¿Cómo elegir entre lazo abierto y lazo cerrado?
La elección depende de la precisión requerida, las condiciones de operación y el costo.
Elige lazo abierto cuando la carga sea constante y predecible, exista tolerancia al error y el costo sea prioritario. Un ejemplo es un transportador de velocidad fija sin requerimiento de posicionamiento preciso.
Elige lazo cerrado cuando necesites posicionamiento preciso y repetible, la carga varíe durante el proceso o un error pueda afectar la calidad, seguridad o equipo. Es el caso de un servomotor que posiciona una herramienta o un robot Delta de alta velocidad.
Sistema de control de lazo cerrado
La
principal función de estos sistemas es comparar un valor que se desea
contra el que se obtiene al final del proceso. Para ello, se utilizan
diferentes variables de los datos de salida y se analizan mediante un
control de retroalimentación.
El funcionamiento de estos sistemas
consiste en alimentar un controlador con la señal del movimiento
esperado. Así, este sistema utiliza una medida de la salida real y la
compara con la señal del movimiento que se desea. La lectura de salida
es la retroalimentación.
Un sistema industrial típico integra tres elementos:
Sensor de retroalimentación: mide posición, velocidad o ángulo. Los más comunes son encoders incrementales o absolutos e inclinómetros.
Controlador: compara la medición con el setpoint y calcula la corrección, normalmente mediante un algoritmo PID.
Actuador: ejecuta la corrección, generalmente mediante un servomotor o actuador lineal.
El desempeño del sistema depende de los tres. Un sensor con resolución insuficiente, un PID mal configurado o un actuador subdimensionado puede afectar todo el lazo.
Ejemplo: lazo cerrado con un servomotor
Imagina un servomotor que debe posicionar un brazo a 90°:
El controlador recibe el objetivo de 90°.
El encoder informa que la posición real es 85°.
El controlador calcula un error de 5°.
El PID genera una corrección para el servomotor.
El proceso se repite hasta alcanzar la posición deseada.
Si una carga externa mueve el brazo, el encoder detecta la desviación y el controlador vuelve a corregirla. Esa capacidad de autocorrección es la principal ventaja del lazo cerrado.
Tipos de señales de retroalimentación
La señal del sensor influye en la precisión y facilidad de integración:
Analógica: voltaje o corriente proporcional a la variable medida.
Incremental: utiliza pulsos para indicar cambios de posición y normalmente requiere una referencia de origen.
Absoluta: proporciona la posición exacta incluso después de energizar nuevamente el sistema.
Digital: protocolos como SSI, CANopen e IO-Link permiten comunicación y, en algunos casos, diagnóstico del sensor.
La elección debe considerar resolución, ruido eléctrico, distancia de cableado y compatibilidad con el controlador.
Aplicaciones industriales
Los sistemas de lazo cerrado son fundamentales en:
Robótica industrial: posicionamiento de brazos y robots Delta.
Máquinas herramienta: control de ejes CNC con alta precisión.
Transportadores: sincronización de velocidad entre diferentes estaciones.
Industria automotriz: ensamble y soldadura robotizada.
Aeroespacial: sistemas que requieren alta precisión y confiabilidad.
Errores comunes
Usar lazo abierto cuando la carga cambia constantemente.
Implementar lazo cerrado cuando la aplicación no necesita esa precisión.
Elegir un sensor con resolución insuficiente.
No sintonizar correctamente el controlador PID.
Subdimensionar el actuador.
Ignorar la compatibilidad entre sensor, controlador y protocolo de comunicación.
Un lazo cerrado no será preciso si cualquiera de sus componentes está mal especificado.
Lo que ofrece Urany en control de movimiento
En Urany especificamos componentes para sistemas de control de movimiento, tanto de lazo abierto como cerrado.
Conoce más sobre servomotores, encoders incrementales y absolutos, inclinómetros y ¿Qué es el movimiento?.
También puedes conocer nuestra división de Control de Movimiento.
Diseña el sistema de control adecuado
Desde sensores de retroalimentación hasta servomotores y controladores, en Urany te ayudamos a especificar los componentes adecuados para tu aplicación, con respaldo de ingeniería.
→ Solicitar cotización · Ver catálogo de stock